Karya pilihan / Studi kasus
Penghitungan Kendaraan Berbasis Densitas
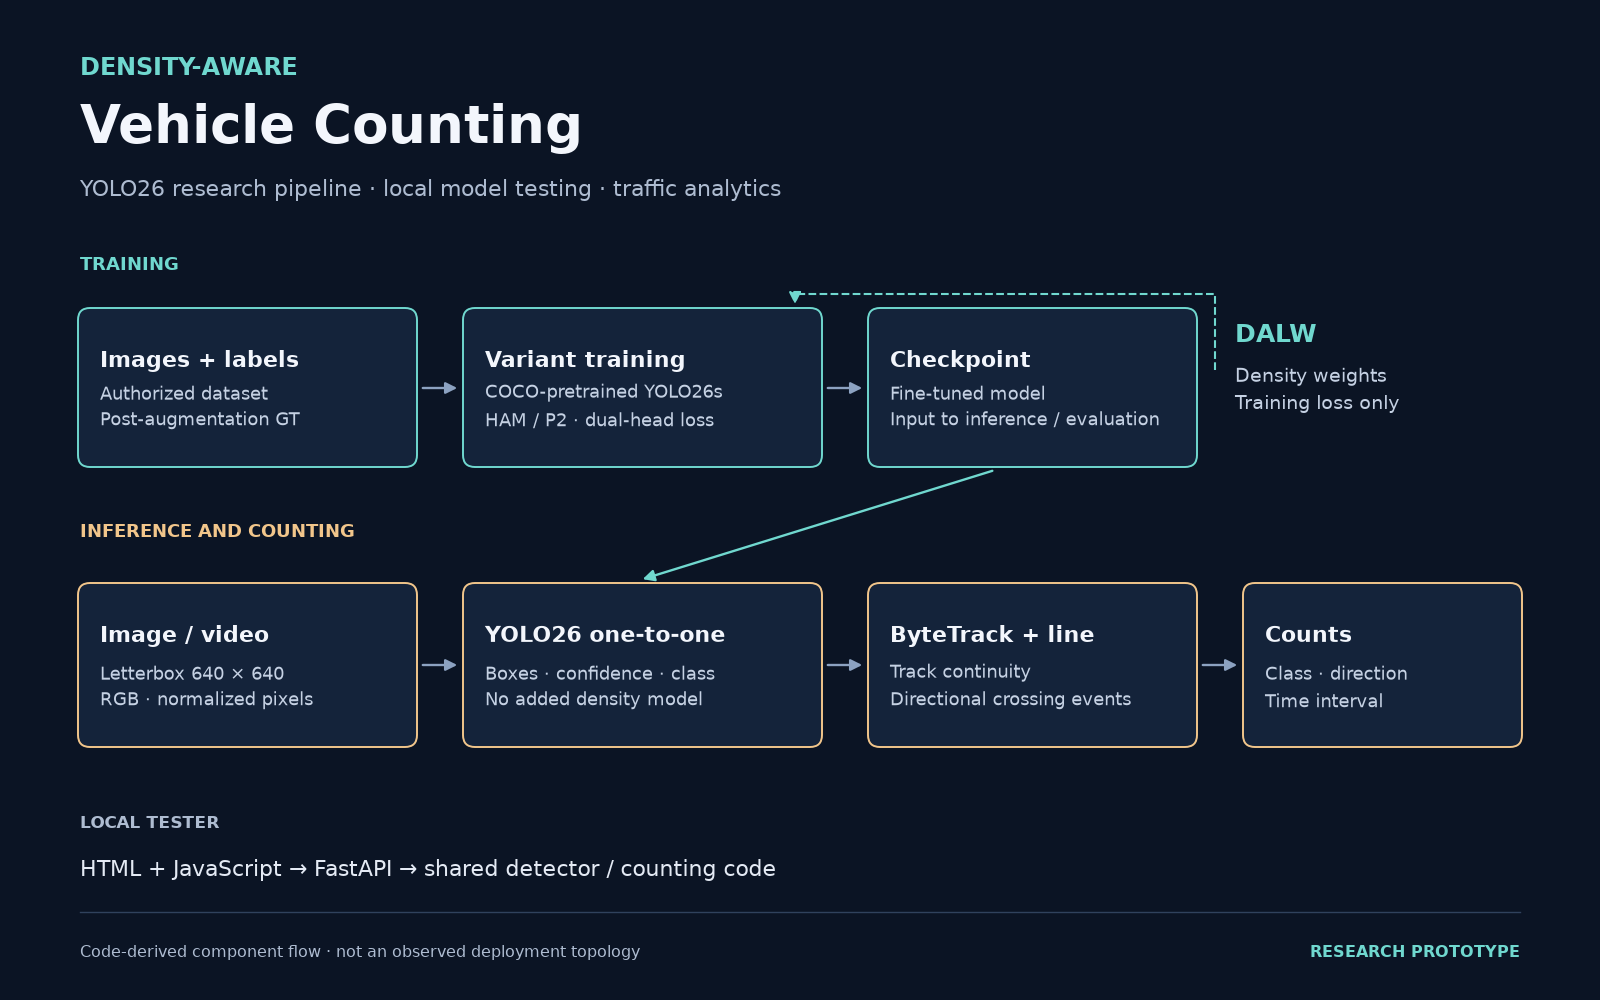
Prototipe riset yang memperluas YOLO26s pretrained dengan atensi, fitur objek kecil, dan loss pelatihan berbasis densitas, lalu mengevaluasi deteksi kendaraan serta hitungan perlintasan garis.
Masalah
Mempelajari deteksi dan penghitungan kendaraan pada lalu lintas padat serta terhalang, sambil menelaah peran atensi, skala fitur yang lebih halus, dan pembobotan pelatihan berbasis densitas.
Fokus engineering
Mengimplementasikan atensi HAM, skala deteksi P2 stride 4, serta DALW pada kedua cabang loss pelatihan; menghubungkan prediksi one-to-one ke tracking dan memisahkan evaluasi deteksi dari counting.
Ringkasan implementasi
Menyiapkan dan memeriksa data
Meninjau label yang diizinkan serta strata scene/densitas; mempertahankan batasan asal dan duplikasi.
Melatih varian model
Mentransfer bobot YOLO26s pretrained dan menggabungkan eksperimen HAM, P2, serta DALW.
Mendeteksi dan melacak
Menjalankan deteksi one-to-one dan ByteTrack pada gambar atau frame video.
Menghitung dan mengevaluasi
Membandingkan hitungan interval pada garis virtual dengan label manual, terpisah dari metrik deteksi.
Memeriksa secara lokal
Tester FastAPI lokal menyediakan peninjauan gambar/video dengan pekerjaan dalam memori serta artefak berkas.
Implementasi
- Membangun delapan kombinasi HAM/P2/DALW melalui transfer parameter YOLO26s pretrained, dengan skrip pelatihan, cache prediksi, dan evaluasi terpisah.
- Membobot loss foreground dari densitas pusat ground truth setelah augmentasi pada cabang one-to-many dan one-to-one; DALW tidak menambah layanan densitas saat inferensi.
- Menyiapkan input RGB dengan letterbox 640 piksel dan memetakan kembali kotak keluaran one-to-one ke koordinat gambar asli.
- Menghubungkan deteksi ke ByteTrack dan garis virtual, mencatat hitungan menurut interval, kelas, serta arah; mengecualikan pejalan kaki dari total kendaraan.
- Menyediakan tester HTML/JavaScript lokal melalui FastAPI untuk gambar dan pekerjaan video asinkron. State pekerjaan berada dalam satu proses dan artefaknya berupa berkas, tanpa database aplikasi.
- Membandingkan hasil deteksi global dan berstrata, grid validasi DALW 3 × 3, label oklusi manual, serta hitungan garis manual versus prediksi; menyertakan kelemahan eksperimen bersama grafiknya.
Bukti & kode sumber
Paket mencatat 3.389 citra dataset dan tiga klip counting berdurasi sepuluh menit, diringkas menjadi 180 pengamatan interval/kelas/arah. MAE counting historis sebesar 1,9722, RMSE 4,9469, dan MAPE 37,17% setelah 68 sel ground truth nol dikecualikan dari MAPE. Kecepatan pipeline rata-rata 20,47 FPS pada rekaman sumber 30 FPS. Grid validasi tersimpan selama 60 epoch memilih alpha 1,0 dan sigma 0,1; mAP50–95 0,66697 merupakan hasil validasi, bukan skor test. Angka dan grafik ini tidak direproduksi pada pembaruan portfolio. Berkas tertaut menunjuk commit yang ditinjau, tetapi snapshot yang diberikan juga mencakup perubahan belum di-commit dan belum memiliki snapshot lengkap terhosting atau demo terverifikasi.
Keputusan & keterbatasan
Patch DALW global dapat tetap aktif dari V4 ke V5 pada run berurutan, sehingga V8 versus V5 tidak mengisolasi efek DALW. AP tanpa prediksi dan batch tanpa objek memiliki cacat evaluator/loss; dampaknya pada hasil historis belum diketahui. Filter confidence membuang kandidat bernilai rendah untuk ByteTrack, dan penggunaan cache tidak memeriksa identitas split atau checkpoint. Training memakai satu seed, strata bertumpang tindih, dan sampel densitas ekstrem terbatas. Kesesuaian proksi oklusi sebesar 68%, tanpa prediksi tier berat pada pemeriksaan itu. Counting memakai satu pengamat manual dan mengecualikan satu klip karena geometri garis. Sumber dataset campuran, watermark, serta near-duplicate lintas split membatasi kesimpulan. Tidak ada klaim peningkatan kausal, akurasi lapangan, atau kesiapan produksi; data mentah dan bobot tidak disertakan.
Teknologi yang digunakan
 Python
 PyTorch
- YOLO26
- ByteTrack
 OpenCV
 FastAPI
- SciPy